欢迎来到中细软旗下技术转移平台
请登录技术转移平台
-
-
一种连杆式多臂救援机器人
-
发明专利
专利类型 -
已下证
专利状态 -
2019111676059
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2019111676059 | 专利名称 | 一种连杆式多臂救援机器人 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | B25J 11/00 (2006.01);B25J 5/00 (2006.01) |
| 申请人 | 燕山大学 | 申请地址 | 河北省秦皇岛市海港区河北大街西段438号 |
| 发明人 | 赵延治 | 申请日期 | 2019-11-25 |
| 下证状态 | 已下证 | 更新时间 | 2026-09-19 17:17:27 |
| 专利摘要 | 本发明涉及一种连杆式多臂救援机器人,其包括车壳,行走装置,升降装置和工作臂,行走装置包括承重架和履带移动单元,升降装置可相对于行走装置进行竖直方向的移动,升降装置竖直运动由第一电推杆驱动,三组工作臂安装在升降装置下侧,工作臂包括固定臂、推杆座、第二电推杆、活动臂、电动滚筒、托辊、张紧托辊与传送带,在进行救援任务时,第一电推杆、第二电推杆与电动滚筒联合动作,完成对伤员进行托举,再由行走装置将伤员运送至安全位置并安全下放,完成救援任务。本发明能够快速对伤员进行安全移动,在运送伤员时不会直接将伤员裸露在环境外,可以避免伤员被托举时可能受到的二次伤害,同时在运输过程中对伤员提供保护。 | ||
交易流程
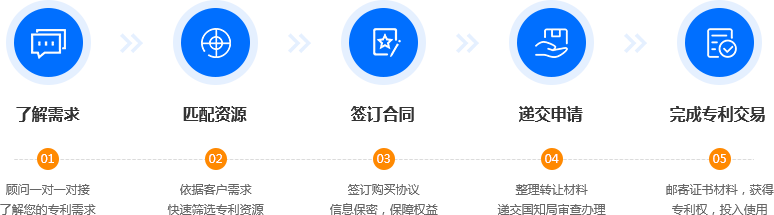
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
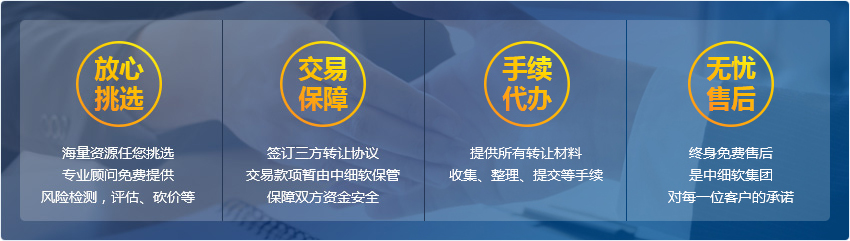
服务保障
优质专利推荐
-
一种一锅法合成硝酸益康唑的方法
专利状态:已下证
专利类型:发明专利
询价
-
带式电泳Micro LED元件连续排列机器人流水线及排列方法
专利状态:已下证
专利类型:发明专利
询价
-
一种球节点空间桁架钢筋笼及其制造辅助装置
专利状态:已下证
专利类型:实用新型
询价

-
一种基于区块链的电动汽车电池更换系统及方法
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。