欢迎来到中细软旗下技术转移平台
请登录技术转移平台
-
-
一种工业机器人六维刚度误差补偿系统及其补偿方法
-
发明专利
专利类型 -
已下证
专利状态 -
2020102695513
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2020102695513 | 专利名称 | 一种工业机器人六维刚度误差补偿系统及其补偿方法 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | |
| 申请人 | 南京工程学院 | 申请地址 | |
| 发明人 | 乔贵方 | 申请日期 | 2020-04-08 |
| 下证状态 | 已下证 | 更新时间 | 2026-09-19 17:17:27 |
| 专利摘要 | 本发明公开了一种工业机器人六维刚度误差补偿系统及其补偿方法,系统包括负载测量装置和激光跟踪仪;负载测量装置固定在工业机器人的末端,包括转接板、六维力传感器、X轴加载装置、Y轴加载装置、Z轴加载装置和靶球;转接板与工业机器人的末端法兰盘固定连接;六维力传感器固定在转接板上;X轴加载装置前端固定在六维力传感器上;Y轴加载装置设置在X轴加载装置上;Z轴加载装置设置在Y轴加载装置上;Y轴加载装置和Z轴加载装置均具有砝码,砝码可设置在其长度方向上的任意位置处;靶球固定设置在转接板上;激光跟踪仪位于在工业机器人的后侧,可测量靶球的空间位置。本发明具有结构简单、可有效提高定位精度等优点。 | ||
交易流程
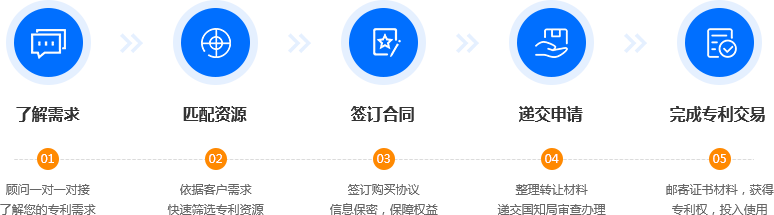
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
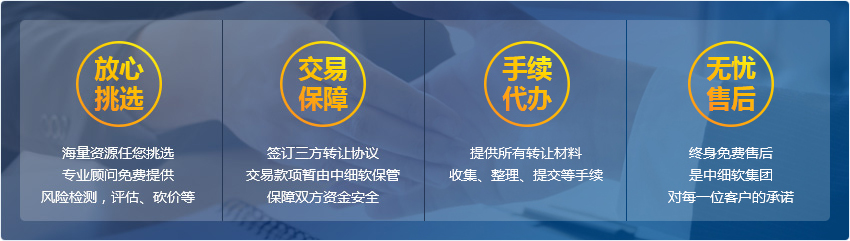
服务保障
优质专利推荐
-
一种宣传用广告牌
专利状态:未知
专利类型:实用新型
询价

-
离合刹车异步控制汽缸的润滑装置
专利状态:已下证
专利类型:发明专利
询价
-
一种自行车刹车摩阻材料的制备方法
专利状态:已下证
专利类型:发明专利
询价
-
一种刹车油门控制系统
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。