欢迎来到中细软旗下技术转移平台
请登录技术转移平台
-
-
基于高精地图的路端多传感器联合标定方法
-
发明专利
专利类型 -
未知
专利状态 -
2022100736378
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2022100736378 | 专利名称 | 基于高精地图的路端多传感器联合标定方法 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | G01S7/40,G01S7/497,G01C25/00,G01S13/86,G01S17/86,G06F17/16 |
| 申请人 | 苏州皓宇云联科技有限公司 | 申请地址 | 江苏省苏州市相城区高铁新城相城大道3155号3楼-A03工位(集群登记) |
| 发明人 | 杜宇 | 申请日期 | 2022-01-21 |
| 下证状态 | 未知 | 更新时间 | 2026-10-25 17:30:00 |
| 专利摘要 | 本发明公开了基于高精地图的路端多传感器联合标定方法,涉及传感器标定技术领域。本发明包括步骤S000:获取传感器视野内道路的高精度地图信息,获取标定毫米波雷达所需的雷达角反射器;步骤S001:根据透视变换的原理寻找倾斜视野下的原始图像特征点与鸟瞰图中特征点的透视变换关系,标定摄像头传感器;步骤S002:根据特征点的匹配关系寻找激光雷达原始坐标系下三维坐标点与鸟瞰图坐标系下三维坐标点的矩阵变换关系,标定激光雷达传感器;步骤S003:在特征点处树立雷达角反射器,根据特征点的坐标转化,标定毫米波雷达传感器。本发明通过极易操作的方法完成激光雷达、毫米波雷达、摄像头三种传感器的联合标定。 | ||
交易流程
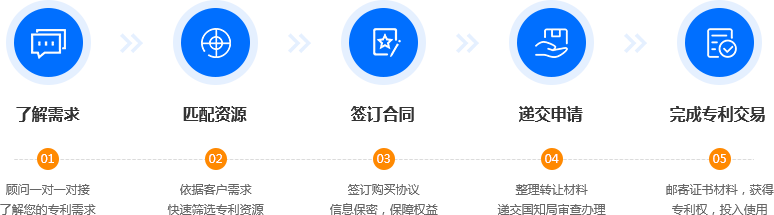
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
服务保障
优质专利推荐
-
一种一锅法合成硝酸益康唑的方法
专利状态:已下证
专利类型:发明专利
询价
-
带式电泳Micro LED元件连续排列机器人流水线及排列方法
专利状态:已下证
专利类型:发明专利
询价
-
一种球节点空间桁架钢筋笼及其制造辅助装置
专利状态:已下证
专利类型:实用新型
询价

-
一种基于区块链的电动汽车电池更换系统及方法
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。