欢迎来到中细软旗下技术转移平台
请登录技术转移平台
-
-
一种基于机器人的椎板切削轨迹辅助规划系统
-
发明专利
专利类型 -
未知
专利状态 -
2024112826618
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2024112826618 | 专利名称 | 一种基于机器人的椎板切削轨迹辅助规划系统 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | B25J 9/16 (2006.01) |
| 申请人 | 山东科技大学 | 申请地址 | 山东省青岛市黄岛区前湾港路579号 |
| 发明人 | 田和强,陈卓,张孟珂,谭杰中,马洪强 | 申请日期 | 2024-09-13 |
| 下证状态 | 未知 | 更新时间 | 2026-09-27 17:48:02 |
| 专利摘要 | 本发明公开了一种基于机器人的椎板切削轨迹辅助规划系统,属于人工智能领域,该系统包括机器人子系统和轨迹辅助规划子系统,轨迹辅助规划子系统集成有轨迹信息获取模块、轨迹生成模块、轨迹参数预测模块和轨迹规划模块;机器人子系统包括六自由度机械臂、光学定位仪、光学跟踪标记;轨迹信息获取模块用于建立光学测量空间与机器人空间的映射关系,得到机器人空间下人工椎板的切削轨迹信息;轨迹生成模块用于将切削轨迹信息转化为机器人的运动轨迹;轨迹参数预测模块用于建立轨迹参数预测模型;轨迹规划模块用于基于预测的轨迹参数进行机器人的轨迹规划。本发明提高了机器人面向个性化椎板切削加工过程切削技能,提升椎板切削成形的精度和效率。 | ||
交易流程
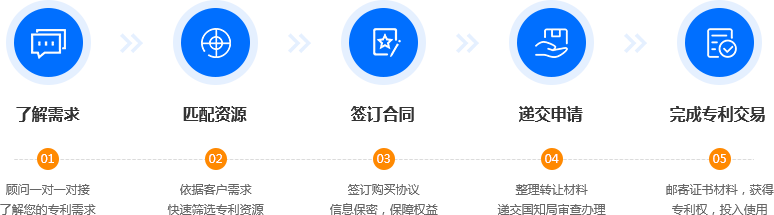
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
服务保障
优质专利推荐
-
一种一锅法合成硝酸益康唑的方法
专利状态:已下证
专利类型:发明专利
询价
-
带式电泳Micro LED元件连续排列机器人流水线及排列方法
专利状态:已下证
专利类型:发明专利
询价
-
一种球节点空间桁架钢筋笼及其制造辅助装置
专利状态:已下证
专利类型:实用新型
询价

-
一种基于区块链的电动汽车电池更换系统及方法
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。