欢迎来到中细软旗下技术转移平台
请登录技术转移平台
-
-
一种授时用大型光学陀螺仪多纵模选择与稳定控制系统
-
发明专利
专利类型 -
未知
专利状态 -
2024106804950
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2024106804950 | 专利名称 | 一种授时用大型光学陀螺仪多纵模选择与稳定控制系统 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | G01C 19/66 (2006.01) |
| 申请人 | 西安理工大学 | 申请地址 | 陕西省西安市金花南路5号 |
| 发明人 | 刘健宁,翁浚,罗宏琪,赵茜,张国庆,杨乐瑶 | 申请日期 | 2024-05-29 |
| 下证状态 | 未知 | 更新时间 | 2026-09-27 17:48:02 |
| 专利摘要 | 本发明公开了一种授时用大型光学陀螺仪多纵模选择与稳定控制系统,属于高精度光学陀螺仪技术领域,包括通过棱镜、反射镜和部分反射镜构成的环形腔体和稳模态伺服控制回路,环形腔体采用两块棱镜、一块反射镜和一块部分反射镜构成四方形对称结构,每个棱镜、反射镜与部分反射镜均设置在金属密封舱内,反射镜和部分反射镜的金属密封舱之间还设置有氦氖气体增益管,氦氖气体增益管的内部充有混气比例为He:Ne=9:1的氦氖气体,Ne元素采用Ne<supgt;20</supgt;和Ne<supgt;27</supgt;双同位素混气,混气比例为Ne<supgt;20</supgt;:Ne<supgt;27</supgt;=1:9,两块棱镜上还装配有外光阑。本发明采用上述一种授时用大型光学陀螺仪多纵模选择与稳定控制系统,利用激光器增益和损耗的控制,实现对激光器光强调谐曲线轮廓的极端非对称控制。 | ||
交易流程
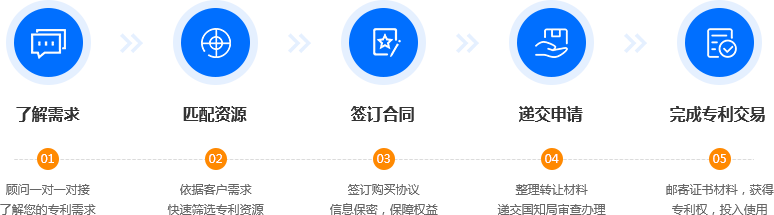
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
服务保障
优质专利推荐
-
一种一锅法合成硝酸益康唑的方法
专利状态:已下证
专利类型:发明专利
询价
-
带式电泳Micro LED元件连续排列机器人流水线及排列方法
专利状态:已下证
专利类型:发明专利
询价
-
一种球节点空间桁架钢筋笼及其制造辅助装置
专利状态:已下证
专利类型:实用新型
询价

-
一种基于区块链的电动汽车电池更换系统及方法
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。