欢迎来到中细软旗下技术转移平台
请登录技术转移平台
-
-
一种基于多面滑模的多电机伺服系统固定时间控制方法
-
发明专利
专利类型 -
已下证
专利状态 -
2023105522098
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2023105522098 | 专利名称 | 一种基于多面滑模的多电机伺服系统固定时间控制方法 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | G05B 13/04 (2006.01) |
| 申请人 | 电子科技大学 | 申请地址 | 四川省成都市高新区(西区)西源大道2006号 |
| 发明人 | 李猛,竟婉君,陈勇,张乔峰,陈章勇 | 申请日期 | 2023-05-16 |
| 下证状态 | 已下证 | 更新时间 | 2026-09-09 17:58:34 |
| 专利摘要 | 本发明公开了一种基于多面滑模的多电机伺服系统固定时间控制方法,含有摩擦和未知时变时滞影响下的多电机伺服系统的建模、固定时间跟踪控制器设计、固定时间同步控制器设计以及固定时间收敛控制器设计。本发明公开了一种基于多面滑模的多电机伺服系统的同步和跟踪控制方法。其技术包括多电机伺服系统的建模、固定时间跟踪控制器设计、固定时间同步控制器设计以及固定时间收敛控制器设计。本发明针对多电机伺服系统中的负载跟踪控制问题,设计了一种基于多面滑模的固定时间跟踪控制器;为了实现多电机间的速度同步控制,设计了一种基于多面滑模的固定时间同步控制器。本发明能够有效解决多电机伺服系统在摩擦和未知时变时滞影响下的同步和跟踪控制问题。 | ||
交易流程
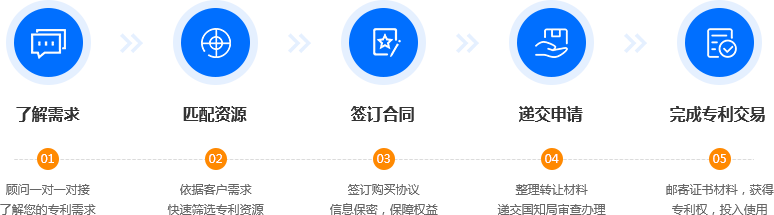
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
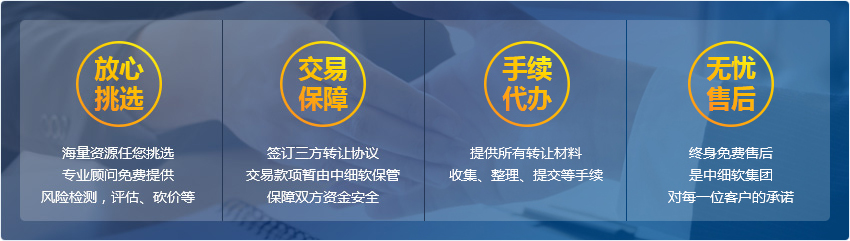
服务保障
优质专利推荐
-
一种一锅法合成硝酸益康唑的方法
专利状态:已下证
专利类型:发明专利
询价
-
带式电泳Micro LED元件连续排列机器人流水线及排列方法
专利状态:已下证
专利类型:发明专利
询价
-
一种球节点空间桁架钢筋笼及其制造辅助装置
专利状态:已下证
专利类型:实用新型
询价

-
一种基于区块链的电动汽车电池更换系统及方法
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。