欢迎来到中细软旗下技术转移平台
请登录技术转移平台
-
-
一种智能巡检机器人摄像机角度自适应调整方法
-
发明专利
专利类型 -
已下证
专利状态 -
2019108311482
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2019108311482 | 专利名称 | 一种智能巡检机器人摄像机角度自适应调整方法 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | G06T7/80(2017.01),G06T7/73(2017.01) |
| 申请人 | 南京工程学院 | 申请地址 | 211167 江苏省南京市江宁科学园弘景大道1号 |
| 发明人 | 路绳方 | 申请日期 | 2019-09-06 |
| 下证状态 | 已下证 | 更新时间 | 2026-08-26 15:44:02 |
| 专利摘要 | 本发明公开了一种智能巡检机器人摄像机角度自适应调整方法,其步骤为:建立单目移动式视觉测量模型,获取摄像机的内参标定数据,根据机器人初始图像目标点位置,确定后续不同时刻机器人所获取的图像目标点,再结合求解出单应性矩阵,寻找目标点在初始图像中对应的图像匹配点,利用三角测量原理,实现不同时刻机器人获取的同一目标点在摄像机坐标系下的三维位姿信息,最后得到摄像机的偏转角度。本发明解决了智能巡检机器人在工作时目标偏离机器人摄像机视野中心的问题,在机器人定位误差和云台转动误差存在的情况下,可以自适应调整摄像机角度,实现目标的精准定位与准确识别,完成机器人目标的智能巡检、故障诊断、识别和预警。 | ||
交易流程
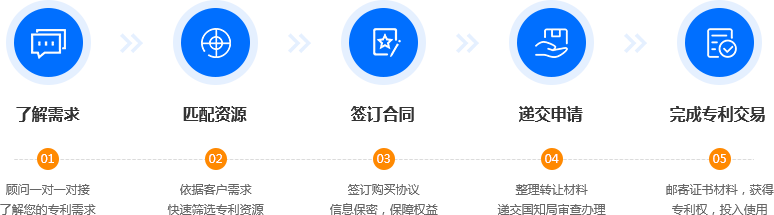
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
服务保障
优质专利推荐
-
一种一锅法合成硝酸益康唑的方法
专利状态:已下证
专利类型:发明专利
询价
-
带式电泳Micro LED元件连续排列机器人流水线及排列方法
专利状态:已下证
专利类型:发明专利
询价
-
一种球节点空间桁架钢筋笼及其制造辅助装置
专利状态:已下证
专利类型:实用新型
询价

-
一种基于区块链的电动汽车电池更换系统及方法
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。