欢迎来到中细软旗下技术转移平台
请登录技术转移平台
-
-
一种并联机器人双自适应高鲁棒性控制方法
-
发明专利
专利类型 -
已下证
专利状态 -
2022103708948
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2022103708948 | 专利名称 | 一种并联机器人双自适应高鲁棒性控制方法 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | G05B 13/04 (2006.01) |
| 申请人 | 江苏大学 | 申请地址 | 江苏省镇江市京口区学府路301号 |
| 发明人 | 高国琴,秦秋月 | 申请日期 | 2022-04-08 |
| 下证状态 | 已下证 | 更新时间 | 2026-08-20 14:09:46 |
| 专利摘要 | 本发明公开了一种并联机器人双自适应高鲁棒性控制方法。针对并联机器人,建立含建模误差、机构关节摩擦与外部干扰等集总干扰项的动力学模型;其次,设计具有自适应切换增益的并联机器人动力学滑模控制器,通过针对其切换增益设计制约函数自适应律,以突破需获取干扰上界信息限制,使系统能够快速克服干扰作用,并削弱滑模控制抖振;然后,设计具有自适应带宽增益的扩张状态观测器,以突破需干扰项变化率为零条件限制,减小初始观测误差峰值,实现对干扰的实时估计和补偿,从而降低滑模控制器负担,进一步提高系统鲁棒性并削弱滑模控制抖振。本发明能够提高并联机器人系统抗扰性能,并使滑模控制抖振明显减小,实现并联机器人高鲁棒性运动控制。 | ||
交易流程
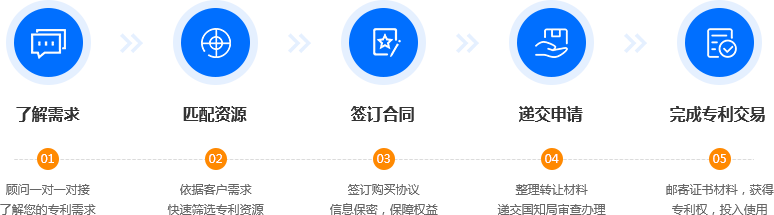
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
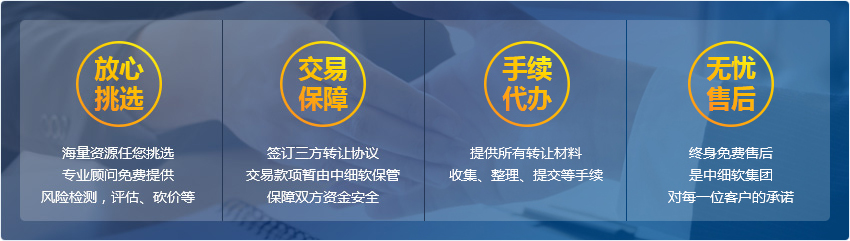
服务保障
优质专利推荐
-
一种一锅法合成硝酸益康唑的方法
专利状态:已下证
专利类型:发明专利
询价
-
带式电泳Micro LED元件连续排列机器人流水线及排列方法
专利状态:已下证
专利类型:发明专利
询价
-
一种球节点空间桁架钢筋笼及其制造辅助装置
专利状态:已下证
专利类型:实用新型
询价

-
一种基于区块链的电动汽车电池更换系统及方法
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。