欢迎来到中细软旗下技术转移平台
请登录技术转移平台
-
-
柔性超冗余机械臂标定方法、系统、存储介质及计算设备
-
发明专利
专利类型 -
已下证
专利状态 -
2024116844846
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2024116844846 | 专利名称 | 柔性超冗余机械臂标定方法、系统、存储介质及计算设备 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | B25J 9/16 (2006.01) |
| 申请人 | 北京信息科技大学 | 申请地址 | 北京市海淀区清河小营东路12号 |
| 发明人 | 蒋周翔,陈世园,刘瑞,赵宇辰,刘雨轩,白龙,龙忠杰,张胜伦 | 申请日期 | 2024-11-22 |
| 下证状态 | 已下证 | 更新时间 | 2026-08-19 15:08:17 |
| 专利摘要 | 本发明涉及机械臂标定领域,公开了一种柔性超冗余机械臂标定方法、系统、存储介质及计算设备,其包括:建立冗余机械臂的名义正运动学模型,确定雅可比矩阵;获取所有关节所受重力矩阵,并在重力矩的基础上得到关节产生的额外的关节转角及弹性系数;通过位姿传感器及已知的机械臂名义MDH参数和冗余机械臂名义正运动学模型,得到关节在测量构型处的位姿误差向量;将所有关节的弹性系数与所有关节的MDH参数误差归并至一个向量Δu,建立Δu到E<subgt;j</subgt;的映射关系,求解得到的Δu定义为首次辨识结果,进行迭代渐近辨识,得到最终的MDH参数和关节弹性系数的辨识结果,以对MDH参数误差和关节弹性系数进行分步分类补偿,得到所有关节最终补偿后的转角指令。 | ||
交易流程
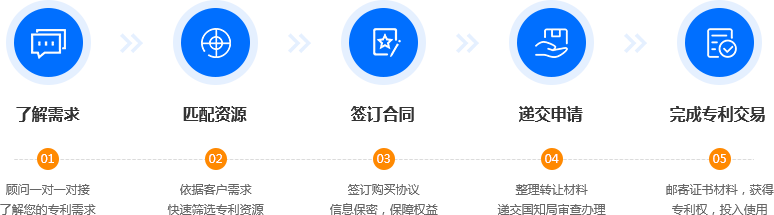
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
服务保障
优质专利推荐
-
一种一锅法合成硝酸益康唑的方法
专利状态:已下证
专利类型:发明专利
询价
-
带式电泳Micro LED元件连续排列机器人流水线及排列方法
专利状态:已下证
专利类型:发明专利
询价
-
一种球节点空间桁架钢筋笼及其制造辅助装置
专利状态:已下证
专利类型:实用新型
询价

-
一种基于区块链的电动汽车电池更换系统及方法
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。