欢迎来到中细软旗下技术转移平台
请登录技术转移平台
-
-
三维点云,逆向工程,稀疏点云,密集点云,激光点云,激光测量,一种基于重叠区域对齐的三维点云分割方法,延长无效
-
发明专利
专利类型 -
已下证
专利状态 -
2020112735659
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2020112735659 | 专利名称 | 三维点云,逆向工程,稀疏点云,密集点云,激光点云,激光测量,一种基于重叠区域对齐的三维点云分割方法,延长无效 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | G06T7/12, G06T5/00, G06T3/40, G06N3/04, G06N3/08 |
| 申请人 | 重庆邮电大学 | 申请地址 | 400065 重庆市南岸区南山街道崇文路2号 |
| 发明人 | 徐宗懿 | 申请日期 | 2020-11-14 |
| 下证状态 | 已下证 | 更新时间 | 2026-07-26 04:30:07 |
| 专利摘要 | 本发明涉及三维点云分割技术领域,特别是涉及一种基于重叠区域对齐的三维点云分割方法,包括确定需要进行分割的点云重叠区域对齐模型,并选择和构建该模型的点云数据集;对点云数据集中的点云进行区域化操作,生成点云数据对;构建基于重叠区域对齐的点云分割模型;设置基于重叠区域对齐的点云分割模型的损失函数计算点云数据对重叠区域估计产生的误差,以及点云数据对之间对齐的旋转误差;利用点云数据对对模型进行训练,在训练过程中使用随机梯度下降来优化模型预测输出与真实标签的误差,得到分割模型;本发明采用深度学习方法进行点云分割,解决边缘分割效果差的问题,并在分割过程中考虑了该问题造成的影响,提高了点云分割的精度。 | ||
交易流程
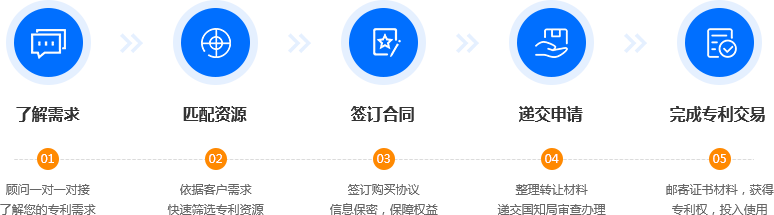
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
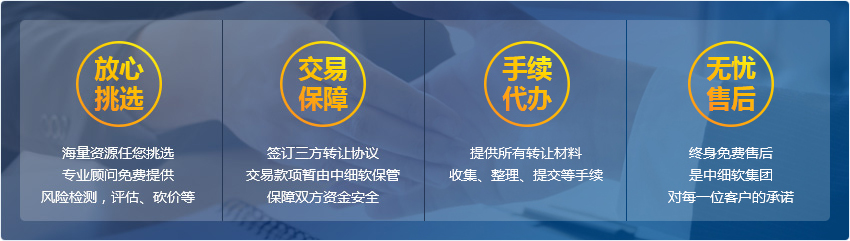
服务保障
优质专利推荐
-
一种一锅法合成硝酸益康唑的方法
专利状态:已下证
专利类型:发明专利
询价
-
带式电泳Micro LED元件连续排列机器人流水线及排列方法
专利状态:已下证
专利类型:发明专利
询价
-
一种球节点空间桁架钢筋笼及其制造辅助装置
专利状态:已下证
专利类型:实用新型
询价

-
一种基于区块链的电动汽车电池更换系统及方法
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。