欢迎来到中细软旗下技术转移平台
请登录技术转移平台
您的位置:技术转移平台>专利交易>软体机器人,机器人,机械人,仿生机器人,弹簧驱动,sma弹簧,驱动模块,吸附模块,吸附单元,固定板,运动表面,协调控制,吸附腔,均匀分布,一种基于SMA弹簧驱动的仿毛虫软体机器人
-
-
软体机器人,机器人,机械人,仿生机器人,弹簧驱动,sma弹簧,驱动模块,吸附模块,吸附单元,固定板,运动表面,协调控制,吸附腔,均匀分布,一种基于SMA弹簧驱动的仿毛虫软体机器人
-
发明专利
专利类型 -
已下证
专利状态 -
2018105490541
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2018105490541 | 专利名称 | 软体机器人,机器人,机械人,仿生机器人,弹簧驱动,sma弹簧,驱动模块,吸附模块,吸附单元,固定板,运动表面,协调控制,吸附腔,均匀分布,一种基于SMA弹簧驱动的仿毛虫软体机器人 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | B62D57/02 |
| 申请人 | 江西理工大学 | 申请地址 | |
| 发明人 | 胡俊峰 | 申请日期 | 2018-05-31 |
| 下证状态 | 已下证 | 更新时间 | 2026-07-13 21:01:22 |
| 专利摘要 | 本发明公开了一种基于SMA弹簧驱动的仿毛虫软体机器人,由三个驱动模块和四个吸附模块组成;所述的驱动模块由四个SMA弹簧、两个固定板和一个外壳组成;四个SMA弹簧采用并联的方式均匀分布在外壳内;当SMA弹簧通电收缩时,驱动模块会发生相应变形,断电后可回复原状;所述的吸附模块由一个单元体和两个吸附单元组成,两个吸附单元对称分布在单元体上;所述的吸附单元由一个SMA弹簧、一个柱塞、一个隔板和一个吸盘组成;通过驱动SMA弹簧可使吸盘吸附在运动表面,并可在断电后使吸盘脱离运动表面;三个驱动模块按从左到右的顺序分别布置在每两个吸附模块之间;通过协调控制驱动模块和吸附模块可实现仿毛虫运动。 | ||
交易流程
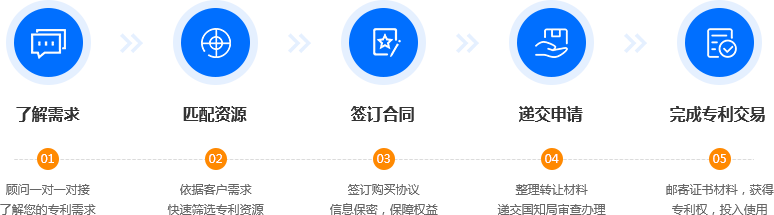
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
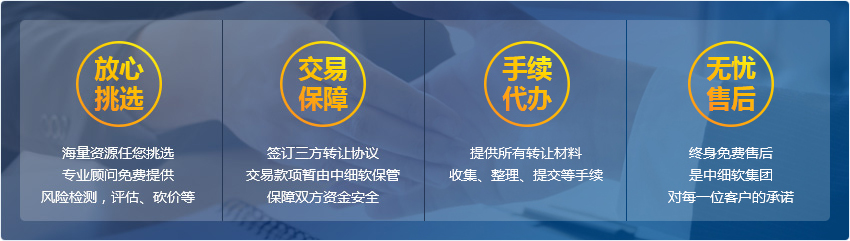
服务保障
优质专利推荐
-
一种一锅法合成硝酸益康唑的方法
专利状态:已下证
专利类型:发明专利
询价
-
带式电泳Micro LED元件连续排列机器人流水线及排列方法
专利状态:已下证
专利类型:发明专利
询价
-
一种球节点空间桁架钢筋笼及其制造辅助装置
专利状态:已下证
专利类型:实用新型
询价

-
一种基于区块链的电动汽车电池更换系统及方法
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。